二足歩行ロボットを一から製作する
WROで既製キットのロボットを組んで予選敗退したあと、「一から自分たちで作りたい」と考えて始めたプロジェクトです。 3Dプリンターで機体から設計し、6人チームのリーダーとして、後輩への引き継ぎまで約4年間続けました。
- 4年チーム結成から引き継ぎまで継続
- 半年機体設計とプログラミングを完了するまで
- 12台部室にあった3Dプリンター
背景 ─ 「キットを組む」から「一から作る」へ
中学2年のとき、LEGO・EV3を使ったロボットで WRO(World Robot Olympiad)の東京予選に出場しました。結果は予選敗退です。
悔しさもありましたが、それ以上に強く残ったのは「用意されたキットの範囲でしか作れていない」という感覚でした。所属していた電子技術研究部には大小あわせて12台の3Dプリンターがあり、機体そのものを自分たちで設計できる環境が揃っていました。そこで、3Dプリンターで一から二足歩行ロボットを作り、それを使って小学生向けのワークショップを開くことを目標にプロジェクトを立ち上げました。
チームでの役割
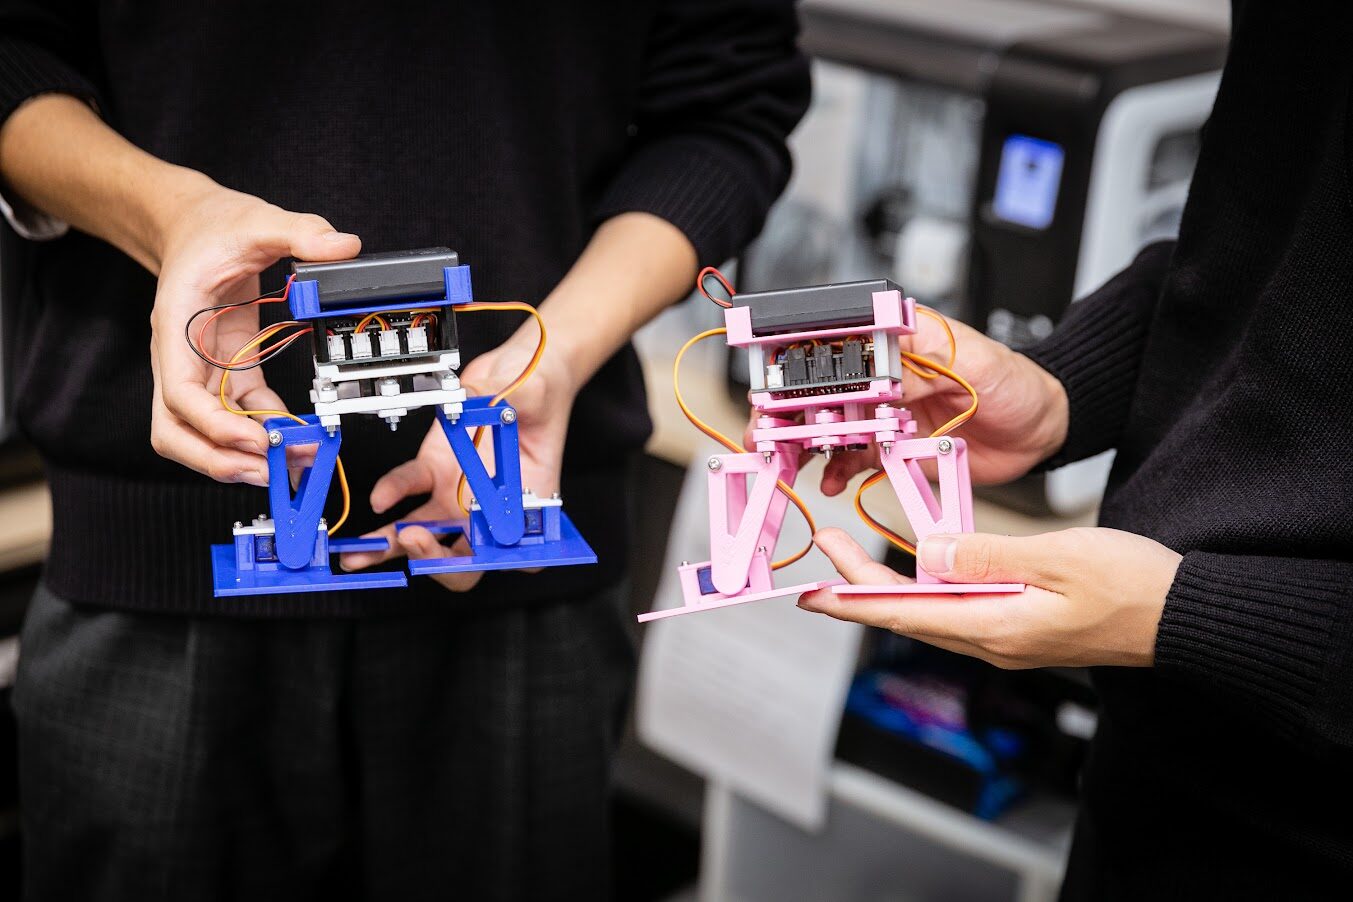
6人チーム(実際に主稼働していたのは4人)で、CAD担当・基板担当・プログラミング担当・教本作成担当に分かれ、一人が複数を兼任しながら進めました。教本は「組み立て」「環境構築」「プログラム」の3つに分けて分担しています。
自分はリーダーとして全体の進行を見ながら、次を担当しました。
- 教本の環境構築パートの執筆 ─ 小学生のPCでプログラミング環境を準備する手順
- プログラミング ─ 教本に載せるサンプルプログラムの作成
- ワークショップ用の予算表の作成と顧問への提出 ─ パーツ費用を積み上げて説明する
- チーム内の連携 ─ 各担当の成果物を全員でレビューし、修正する進め方をつくる
なぜ3Dプリンターだったのか
「3Dプリンターがあったから使った」のではなく、ワークショップという目的から逆算して選んでいます。
- 安価に抑えるため ─ 小学生に参加してもらう企画なので、参加費をできるだけ下げたかった。市販パーツを買わずに済むところは自分たちで印刷しました。
- 軽量化のため ─ 安く大量に買えるサーボモーターはトルク(持ち上げる力)が低い。だから機体側を軽くする必要がありました。
- 環境があったため ─ 部に大小12台の3Dプリンターがありました。
この「安いサーボを選んだ → だから軽くしないといけない」という制約が、そのまま次の問題につながります。
つまずき ─ 足首のサーボが自重を持ち上げられない
最大の技術的な壁は、足首のサーボモーターのトルク不足でした。機体が自分の重さを持ち上げられず、そもそも歩行の姿勢に入れません。コストを抑えるために安価なサーボを選んだ以上、モーターを強いものに替えるのは最後の手段でした。
そこで機体側の改良を重ね、重量配分と可動部の設計を見直していきました。
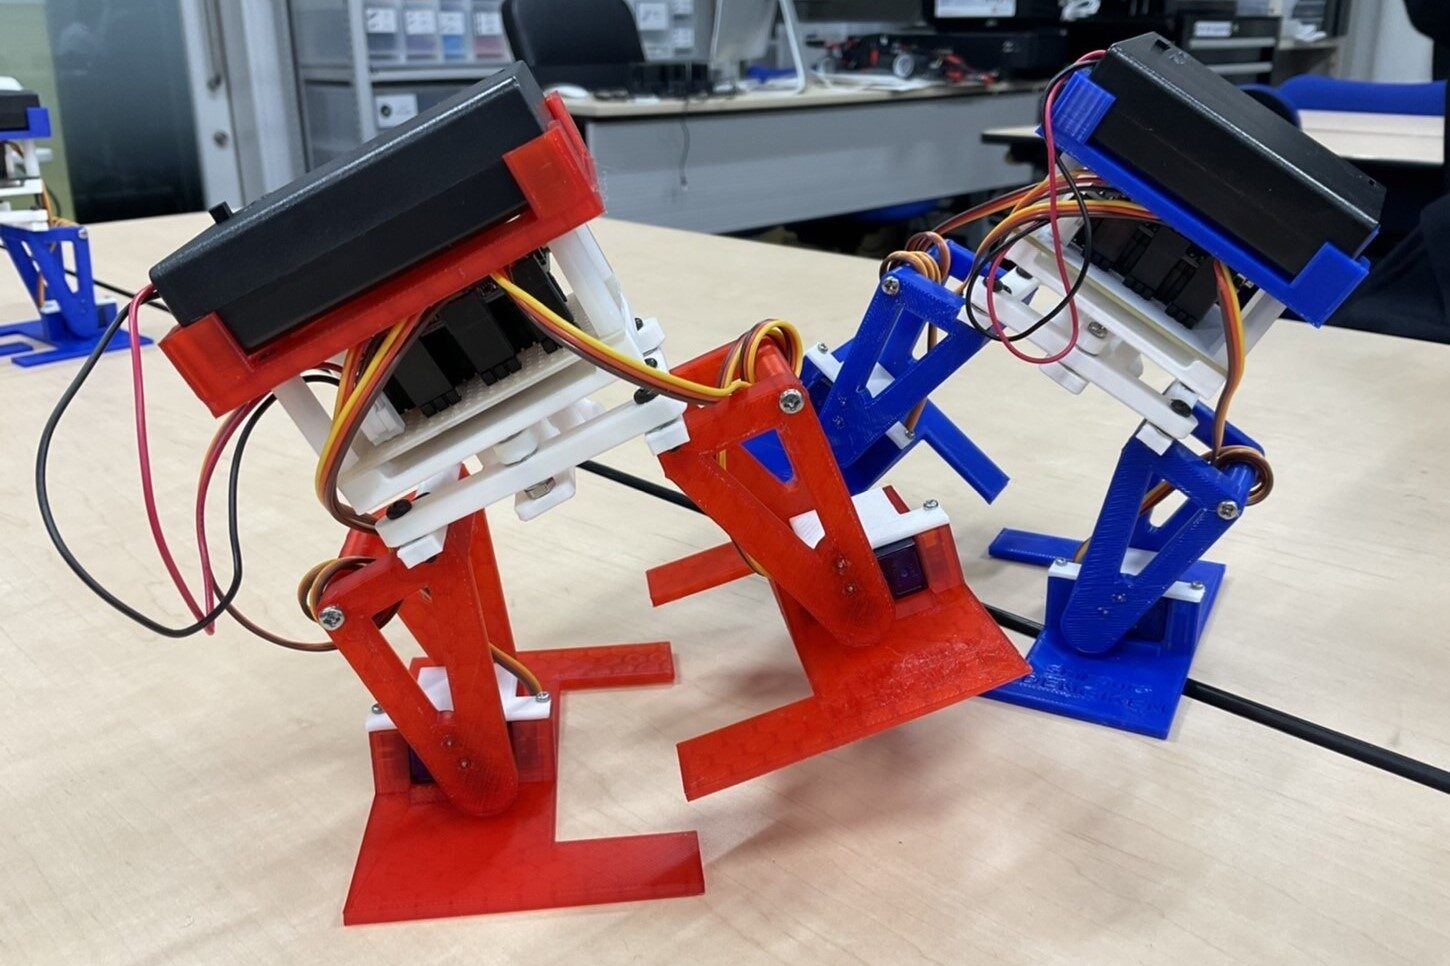
改良前
足首のトルクが足りず、自重を持ち上げられない。歩行動作に入れない。
改良後
重量配分と設計の見直しを重ね、ペンギンのような歩き方で歩行を実現。
教本をつくる
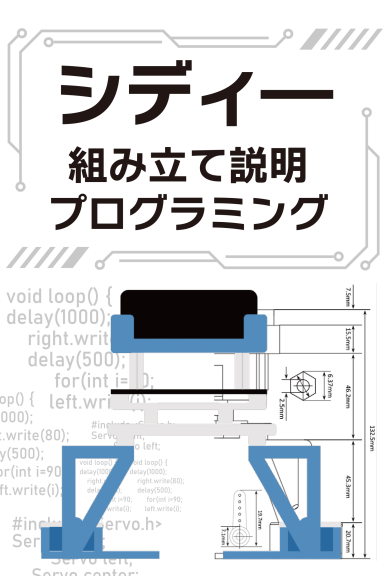
ロボットが完成しても、それだけでは小学生は組み立てられません。ワークショップで使う教本を、3つの部門に分けて自分たちで作りました。
- 二足歩行ロボットの組み立て説明書
- プログラミングソフトのインストール手順(自分の担当箇所)
- プログラミング言語の解説
教本に載せるサンプルプログラムは、足踏み・早い前進・ゆっくり前進・後ろ歩き・関数を使った前進の5種類を用意し、プログラムの書き方も教本の中で解説しています。
教本をつくった目的は2つあります。
- 家に帰ったあとも学習を続けられるようにする ─ スライドで解説しても、それはワークショップ中にしか見られません。紙の教本として手元に残せば、終わったあとも自分で読み返してプログラムを改良できます。
- ワークショップを円滑に進める ─ プログラミングの説明を図やキャラクターを使って示し、口頭だけでは伝わりにくい部分も分かりやすくしました。
デザインを考える際には、さまざまな子ども向けの教科書を借りて読み比べ、小学生が飽きずに読み進められる紙面になるよう工夫しながら作成しました。作って終わりにせず、読む人が誰で、ワークショップのあとに何が起きるかまで考えた部分です。
制作の流れ
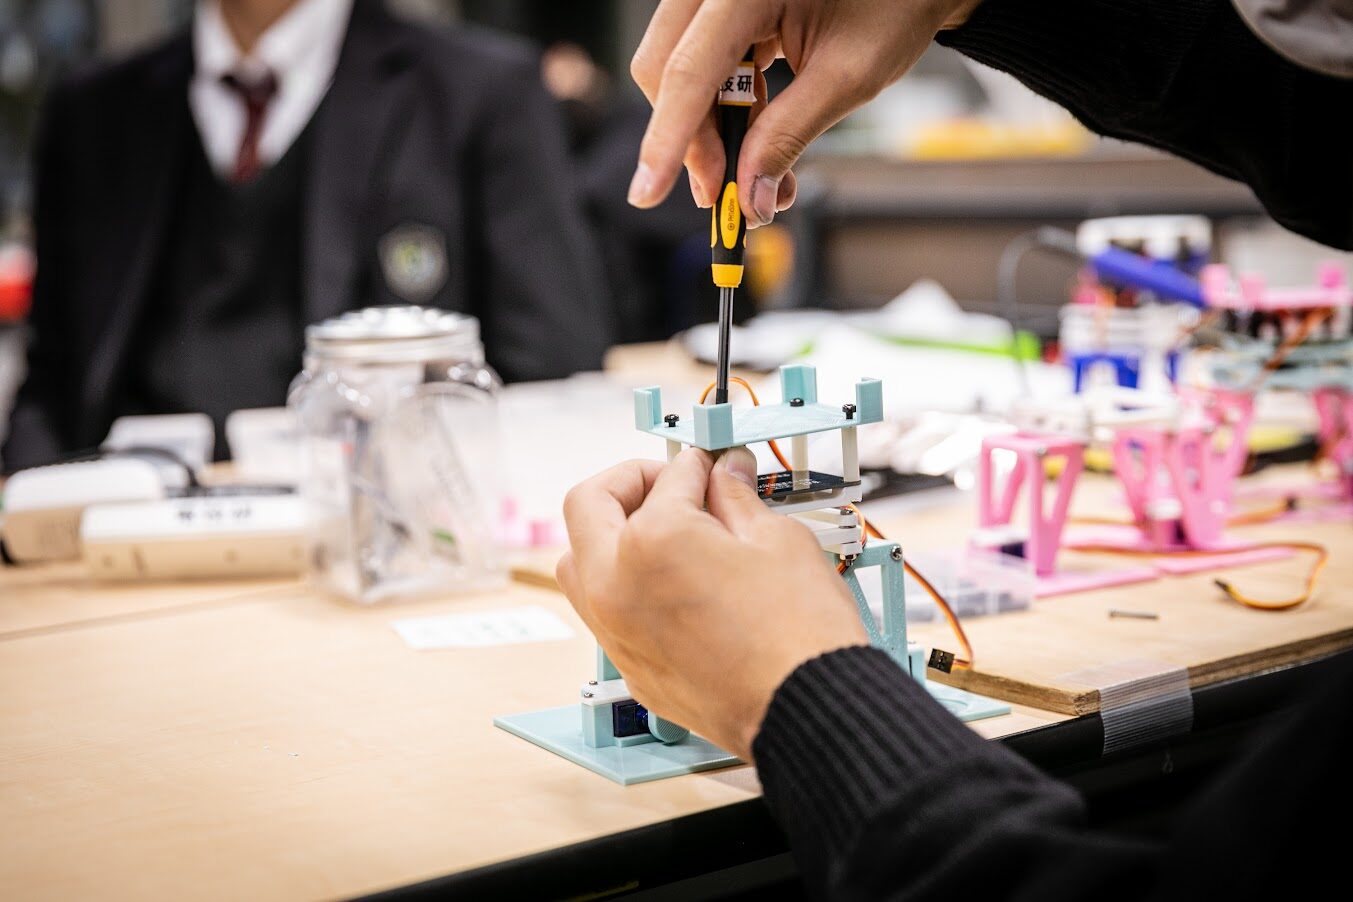
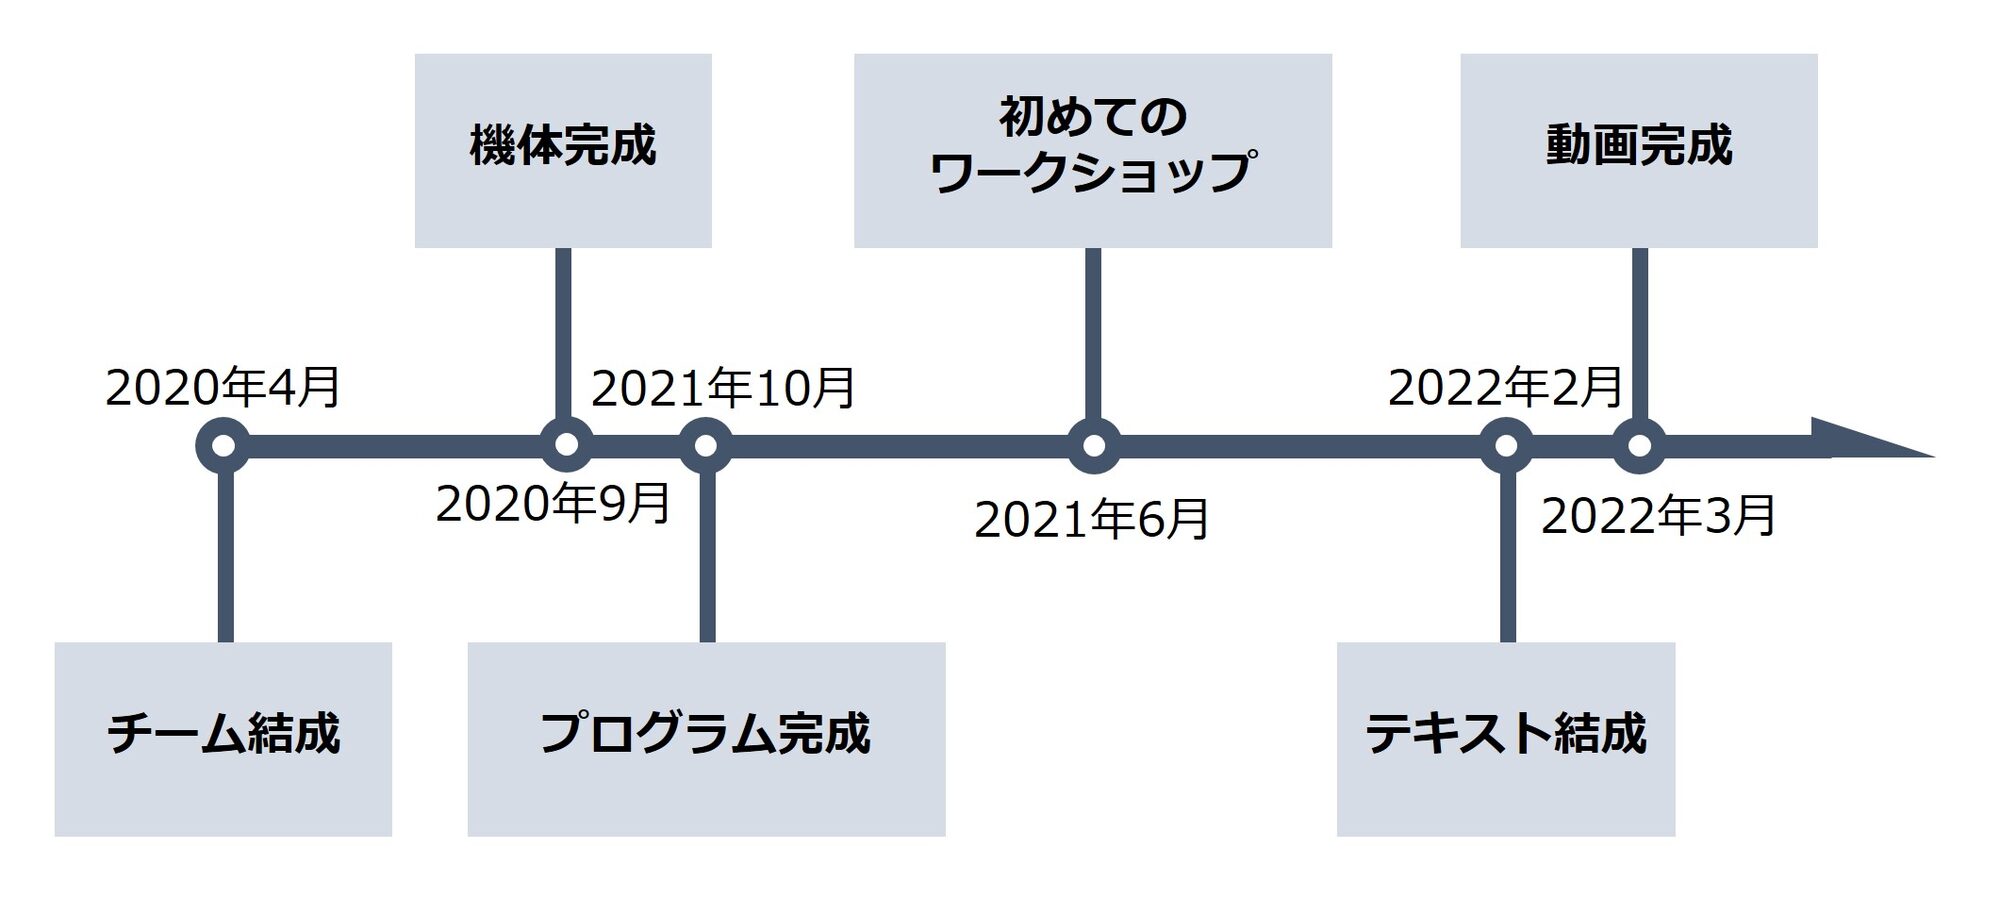
チーム結成から、機体・プログラム・教本・動画が揃うまでの記録です。機体設計とプログラミング自体は約半年で終わりましたが、その後も細かい修正はずっと続きました。
学んだこと
このプロジェクトは、自分が高校を卒業するまで、そして後輩へ引き継ぐところまで続けました。所属していた電子技術研究部の部訓に「先輩から後輩へ」という言葉があり、自分たちの代で終わらせないことも含めて一つの成果だと考えています。
技術的には、コストという制約が設計を決め、その設計が次の技術的課題を生むという流れを、身をもって経験しました。そして何より、作ったものを実際に使う人(小学生)がいるという前提が、どこまで作り込むかの基準になるということを学びました。この感覚は、いまの開発の仕事にもそのまま続いています。
実際にこのロボットをどう使ったのかは、小学生向けワークショップのページにまとめています。